
Bộ điều khiển phi tuyến dạng tầng cho phương tiện đệm khí chuyển động một chiều
Trong bài báo này, chúng tôi đề xuất một phương pháp điều khiển vị trí phi tuyến mới cho robot đệm khí chuyển động một chiều, sử dụng thiết kế điều khiển nối tầng dựa trên vận tốc. Trước tiên, động lực học của robot được nghiên cứu nhằm thu thập thông tin chi tiết phục vụ quá trình thiết kế bộ điều khiển. Tiếp đó, kiến trúc điều khiển phi tuyến đa tầng được đề xuất để thực hiện nhiệm vụ điều khiển vị trí của robot trong hệ tọa độ toàn cục. Một kỹ thuật khử nhiễu mới cùng với tín hiệu điều khiển ảo phi tuyến dựa trên mô hình được sử dụng nhằm nâng cao chất lượng điều khiển.
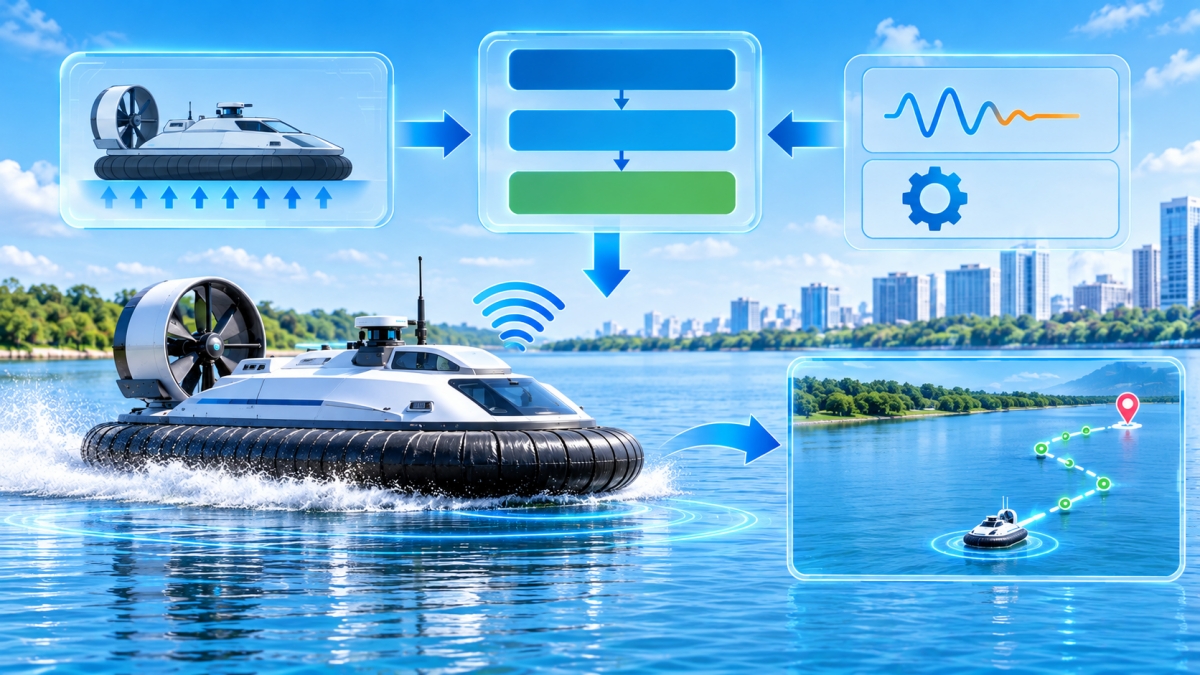 |
| Ảnh minh họa có sử dụng AI |
Tính ổn định tiệm cận của hệ thống vòng kín được bảo đảm thông qua các chứng minh Lyapunov tích phân với những điều kiện ràng buộc chặt chẽ. Hiệu quả và tính khả thi của bộ điều khiển đề xuất đã được kiểm chứng thành công thông qua các kết quả mô phỏng so sánh.
Xem chi tiết bài viết tại đây
Đường dẫn bài viết: https://tudonghoangaynay.vn/bo-dieu-khien-phi-tuyen-dang-tang-cho-phuong-tien-dem-khi-chuyen-dong-mot-chieu-24537.htmlIn bài viết
Cấm sao chép dưới mọi hình thức nếu không có sự chấp thuận bằng văn bản. Copyright © 2024 https://tudonghoangaynay.vn/ All right reserved.