| Nvidia ra mắt nền tảng "Vật lý AI": Tăng tốc độ thiết kế xe hơi và máy bay lên 500 lần FANUC và NVIDIA mở ra kỷ nguyên mới của Physical AI trong robot công nghiệp |
 |
| Ảnh minh họa |
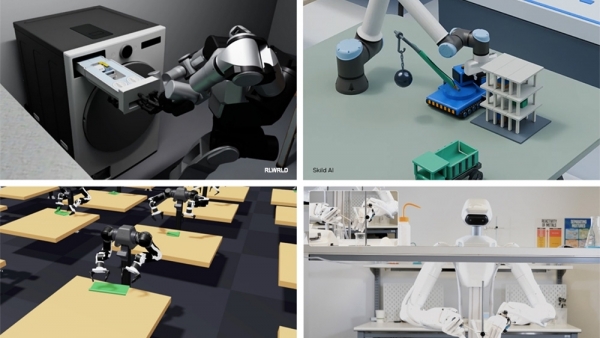
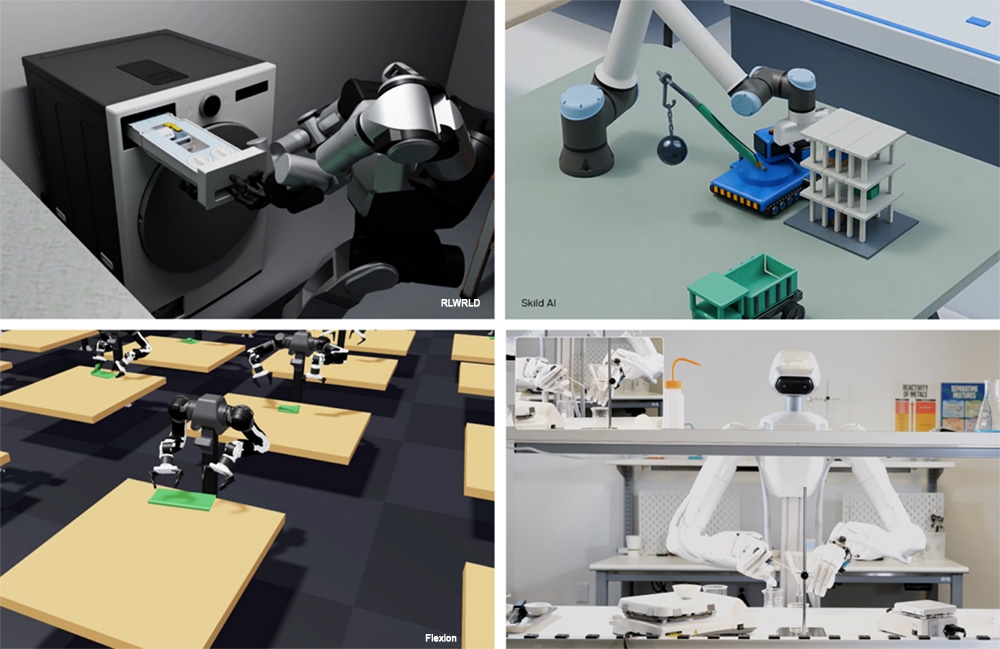
Cùng với việc công bố hai công nghệ mới, NVIDIA giới thiệu các ứng dụng từ nhiều đối tác nghiên cứu và công nghiệp như Bosch Research, Siemens, Foxconn, Skild AI, FieldAI, Dyna Robotics, Flexion, Đại học California, Berkeley và Đại học Washington.
Tại Diễn đàn Đối tác Khởi nghiệp AI MSIT–NVIDIA tổ chức tại COEX, công ty cũng công bố khoản đầu tư vào startup Hàn Quốc Point2, đồng thời lên kế hoạch đầu tư thêm vào Motif Technologies, RLWRLD và Upstage.
Các thông báo được đưa ra trong bối cảnh Hội đồng quản trị NVIDIA vừa mở cuộc điều tra liên quan đến nhà đồng sáng lập kiêm Giám đốc điều hành Jensen Huang, sau khi ông thừa nhận có quan hệ tình cảm với một lãnh đạo doanh nghiệp bị cơ quan tình báo Mỹ xác định là gián điệp Trung Quốc. Trong tuyên bố chính thức, Hội đồng quản trị cho biết chưa có lý do để tin rằng an ninh quốc gia hoặc các bí mật của NVIDIA đã bị xâm phạm.
GR00T 2 nâng cao khả năng học hỏi và thao tác của robot
GR00T 2 là phiên bản mới của mô hình AI hành động thế giới (world action model) mở do NVIDIA phát triển, được huấn luyện trên dữ liệu đa dạng từ robot và con người, bao gồm 100.000 giờ dữ liệu góc nhìn thứ nhất mã nguồn mở của NVIDIA.
Mục tiêu của mô hình là giúp robot học và thực hiện các thao tác đòi hỏi độ khéo léo cao, đồng thời chuyển giao kỹ năng giữa các cấu hình robot khác nhau.
Theo kết quả NVIDIA công bố, GR00T 2 hoàn thành ít nhất một lần 40 trong tổng số 50 nhiệm vụ đánh giá mà không cần dữ liệu trình diễn riêng cho từng nhiệm vụ.
Khi được cung cấp một lần trình diễn cho mỗi nhiệm vụ, mô hình đạt tỷ lệ thành công trung bình 71% trên 50 nhiệm vụ. Tỷ lệ này tăng lên 95% khi có 5 lần trình diễn.
GR00T 2 còn có khả năng học từ thao tác của con người và chuyển giao kỹ năng giữa các loại robot mà không cần dữ liệu trình diễn trực tiếp từ robot. Thông qua giao diện lập trình ứng dụng (API) và các công cụ hỗ trợ, tác nhân AI có thể điều khiển robot thực hiện chuỗi kỹ năng và khắc phục lỗi trong quá trình vận hành.
NVIDIA cho biết GR00T 2 hiện nằm trong nhóm 3 mô hình dẫn đầu trên các bảng đánh giá RoboCasa365, RoboLab, RoboDojo và MolmoSpaces, xét trên các nhóm mô hình thị giác – ngôn ngữ – hành động (VLA) và mô hình hành động trong thế giới.
Để hỗ trợ xây dựng dữ liệu huấn luyện, NVIDIA giới thiệu quy trình mở Video to Data, cho phép chuyển video ghi lại thao tác của con người thành các màn trình diễn robot trong môi trường mô phỏng.
Công ty cũng phát triển EgoHand, một mô hình mở có khả năng tái dựng chuyển động bàn tay trong không gian ba chiều, được huấn luyện bằng dữ liệu từ Noitom Robotics.
Một số doanh nghiệp đã bắt đầu thử nghiệm GR00T 2 trong các ứng dụng thực tế. Nexuni đang đánh giá công nghệ này cho robot xử lý đồ giặt, Foxconn ứng dụng vào tự động hóa sản xuất máy chủ, còn Siemens thử nghiệm trong nhiều lĩnh vực công nghiệp.
MicroAGI sử dụng GR00T 2 được huấn luyện bổ sung bằng học tăng cường để thực hiện thao tác thay cáp Ethernet bằng cánh tay robot YAM. Doanh nghiệp sử dụng Isaac Lab 3.0 và Newton để tự động tạo lập, hiệu chỉnh môi trường mô phỏng và huấn luyện chính sách điều khiển robot.
Isaac Lab 3.0 mở rộng khả năng mô phỏng và đánh giá robot
Cùng với GR00T 2, NVIDIA ra mắt Isaac Lab 3.0, phiên bản mới nhất của nền tảng học robot mã nguồn mở.
Nền tảng cho phép các nhà nghiên cứu nhanh chóng thiết lập môi trường huấn luyện bằng tác nhân AI và những tài nguyên sẵn sàng cho mô phỏng, lựa chọn giữa bộ giải vật lý NVIDIA PhysX và Newton, sử dụng các công cụ kết xuất hình ảnh phục vụ huấn luyện dựa trên thị giác, đồng thời áp dụng thư viện học tăng cường bổ sung cho các mô hình nền tảng như GR00T.
Theo NVIDIA, độ chính xác của mô phỏng vật lý đóng vai trò quan trọng trong việc chuyển giao kỹ năng đã học từ môi trường ảo sang robot thực tế.
Việc tích hợp sâu hơn với Newton, công cụ mô phỏng vật lý mã nguồn mở, giúp Isaac Lab mô phỏng các vật thể có thể biến dạng như dây cáp, vải và các hệ thống cơ khí phức tạp như bàn tay robot với nhiều khớp tương tác.
Sự kết hợp giữa Isaac Lab và Newton cho phép huấn luyện đồng thời hàng nghìn robot trong môi trường mô phỏng. Trong một bài đánh giá thao tác khéo léo dựa trên thị giác, Isaac Lab 3.0 sử dụng Newton đạt thông lượng huấn luyện cao gấp tới 2,5 lần so với Isaac Lab 2.3 sử dụng PhysX.
NVIDIA đồng thời giới thiệu bản xem trước dành cho nhà phát triển của Isaac Lab-Arena 0.4, nền tảng mã nguồn mở phục vụ việc đánh giá chính sách điều khiển robot ở quy mô lớn.
Công cụ này cho phép xây dựng các bài kiểm tra đa dạng, có khả năng lặp lại và chạy đồng thời trên hàng nghìn biến thể điều kiện. Kết quả phân tích giúp xác định những tình huống khiến robot thất bại, từ đó cải thiện các vòng huấn luyện tiếp theo.
Bên cạnh đó, hai bộ tiêu chuẩn đánh giá mới là DexBench và VABAR cũng được giới thiệu.
DexBench do RLWRLD phối hợp với NVIDIA phát triển, gồm 15 nhiệm vụ trong 4 bối cảnh thuộc các lĩnh vực bán lẻ, logistics, sản xuất và dịch vụ lưu trú. Bộ đánh giá kiểm tra khả năng thích ứng của robot trước những thay đổi về vật thể, không gian và điều kiện vật lý.
Trong khi đó, VABAR do Đại học California tại Berkeley và NVIDIA phát triển, đánh giá robot thông qua 6 nhiệm vụ công nghiệp với các biến thể, cấp độ khó và tiêu chí thành công được chuẩn hóa.
Nhiều doanh nghiệp đã ứng dụng các công cụ mô phỏng mới. Skild AI giới thiệu STEEL, bộ giải vật lý vật rắn dựa trên Newton nhằm tăng tốc huấn luyện robot bằng Isaac Lab. Flexion sử dụng Isaac Lab và Newton để phát triển Reflect, mô hình trí tuệ robot kết hợp khả năng suy luận và thao tác toàn thân.
FieldAI ứng dụng Newton, Isaac Lab và Isaac Sim để huấn luyện, kiểm chứng chính sách điều khiển robot trước khi triển khai trong môi trường thực tế không có cấu trúc cố định.
Dyna Robotics sử dụng mô phỏng song song trong Isaac Lab để huấn luyện bộ điều khiển toàn thân cho robot bán hình người Taku, hướng tới các ứng dụng trong kho hàng, khách sạn và dịch vụ ăn uống.
Walden Robotics khai thác khả năng kết xuất hình ảnh chân thực của Isaac Sim để huấn luyện robot đa năng trong môi trường sản xuất và logistics. Dexmate cũng đang nghiên cứu cách sử dụng tác nhân lập trình để thử nghiệm, hoàn thiện chiến lược thao tác trong mô phỏng trước khi triển khai trên robot Vega.
Trong lĩnh vực nghiên cứu, hệ thống AlphaNIST được xây dựng trên Isaac Lab cho thấy khả năng huấn luyện một chính sách điều khiển duy nhất để thực hiện toàn bộ 20 nhiệm vụ trên bảng lắp ráp tiêu chuẩn của Viện Tiêu chuẩn và Công nghệ Quốc gia Mỹ (NIST).
Hệ thống có thể thao tác với các chi tiết có kích thước milimét chỉ dựa trên tín hiệu phản hồi thành công hoặc thất bại. Kết quả huấn luyện đạt tỷ lệ thành công trên 98%, so với 81% khi sử dụng các chính sách riêng cho từng nhiệm vụ, đồng thời tiêu thụ thời gian xử lý GPU ít hơn khoảng 39 lần.
Kết quả này được hỗ trợ bởi phương pháp lấy mẫu theo thành công (Success-Guided Sampling – SGS) do Đại học Washington và NVIDIA phát triển. Phương pháp tập trung huấn luyện vào những nhiệm vụ mà robot có tỷ lệ thành công khoảng 50%, qua đó ưu tiên cải thiện các kỹ năng chưa thành thạo.
Với SGS, quá trình huấn luyện robot có thể mở rộng lên hơn 1 triệu môi trường mô phỏng chạy song song.
Ngoài các ứng dụng công nghiệp, Trường Điện toán và Texas Robotics thuộc Đại học Texas tại Austin cũng sử dụng Isaac Sim và Isaac Lab để đào tạo kỹ năng robot trong môi trường mô phỏng, giúp sinh viên bắt đầu phát triển hệ thống trước khi có thiết bị thực tế.
Theo The Robot Report