Robot được thiết kế để nhảy cao hơn cả tháp Big Ben

Kỹ thuật robot
20/06/2024 15:20
Chân hình lăng kính nhẹ và lò xo chỉ chịu lực kéo giúp tăng đáng kể hiệu suất và hiệu quả năng lượng của các thiết kế robot nhảy.
aa

Một nhóm nghiên cứu tại Đại học Manchester đã phát triển một thiết kế cho phép robot vượt qua các chướng ngại vật lớn hơn chúng nhiều lần. Họ đã sử dụng kết hợp các mô phỏng trên máy tính, thí nghiệm trong phòng thí nghiệm và các nguyên tắc toán học.
robot duoc thiet ke de nhay cao hon ca thap big ben
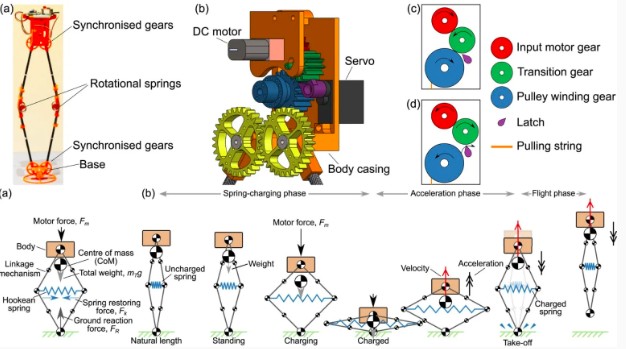
Robot lò xo tiên tiến: Mô hình thực nghiệm và CAD với cơ chế hộp số đang hoạt động.

Hệ thống này đã giúp nhóm tối ưu hóa kích thước, hình dạng và cách sắp xếp các bộ phận của robot để đạt được kết quả mong muốn.

Theo các nhà nghiên cứu, robot nhảy cao nhất hiện nay có thể đạt tới 33 mét, tương đương 110 lần kích thước của chính nó. Robot mới có thể nhảy lên hơn 120 mét trên không trung hoặc 200 mét trên mặt trăng – cao hơn gấp đôi chiều cao của tháp Big Ben.

Chi tiết về nghiên cứu của nhóm đã được công bố trên tạp chí Mechanism and Machine Theory (Cơ chế và Lý thuyết Máy móc).

Những bước nhảy hiệu quả của robot

Theo truyền thống, robot được thiết kế để di chuyển bằng cách lăn trên bánh xe hoặc đi bằng chân. Tuy nhiên, nhảy là một cách hiệu quả để điều hướng các vị trí có địa hình không bằng phẳng hoặc nhiều chướng ngại vật.

Mặc dù robot nhảy hiện đã có trên thị trường, nhưng thiết kế của chúng bộc lộ một số trở ngại đáng kể, chủ yếu là khả năng nhảy đủ cao để vượt qua các rào cản lớn và phức tạp.

Tiến sĩ John Lo, cộng tác viên nghiên cứu về Robot Vũ trụ tại Đại học Manchester và đồng tác giả của nghiên cứu, cho biết trong một tuyên bố rằng nhóm nghiên cứu đặt mục tiêu tìm ra một thiết kế có thể “cải thiện đáng kể hiệu quả năng lượng và hiệu suất của robot nhảy lò xo”.

Các nhà nghiên cứu phát hiện ra rằng robot nhảy thông thường thường phóng mình trước khi giải phóng hoàn toàn năng lượng lò xo tích lũy, điều này giới hạn chiều cao tối đa của chúng và tạo ra những bước nhảy không hiệu quả. Ngoài ra, chúng có xu hướng lãng phí năng lượng bằng cách quay hoặc di chuyển sang một bên thay vì nhảy thẳng lên.

Các nhà nghiên cứu đã đặt mục tiêu loại bỏ những chuyển động không mong muốn này với các thiết kế mới của họ đồng thời duy trì độ cứng và tính toàn vẹn cấu trúc cần thiết.

Tối ưu hóa động lực học bước nhảy

Nhóm nghiên cứu đã nghiên cứu cách các mô hình lò xo lăng trụ và quay nhảy, sử dụng thông tin này để tạo ra mô hình đa vật của một khớp hình thoi cho hệ thống nhảy vật lý.

Theo nhóm nghiên cứu, việc quyết định hình dạng của robot liên quan đến việc lựa chọn giữa lực đẩy dựa trên chân giống như chuột túi hoặc cơ chế giống như piston với một lò xo lớn.

Các tùy chọn hình dạng từ các thiết kế đối xứng đơn giản như kim cương đến các hình thức hữu cơ phức tạp hơn. Sau đó, nhóm nghiên cứu phải quyết định kích thước của robot: robot nhỏ thì nhanh nhẹn, trong khi robot lớn hơn có thể chứa động cơ mạnh hơn để nhảy cao hơn. Tìm kích thước tối ưu có thể có nghĩa là tạo sự cân bằng giữa sự nhanh nhẹn và sức mạnh.

Việc cải tiến thiết kế của nhóm liên quan đến việc phân phối lại khối lượng về phía trên và tối ưu hóa cấu trúc liên kết, mặc dù những cải tiến này phải được điều chỉnh cho phù hợp với từng thiết kế.

Tiến sĩ Ben Parslew, Giảng viên cao cấp về Kỹ thuật Hàng không Vũ trụ tại Đại học và đồng tác giả của nghiên cứu cho biết: “Chân nhẹ hơn, có hình lăng trụ và sử dụng lò xo chỉ kéo dài là tất cả những đặc tính mà chúng tôi đã chứng minh để cải thiện hiệu suất và quan trọng nhất là hiệu quả năng lượng của robot nhảy”.

Mặc dù các nhà nghiên cứu đã xác định được một giải pháp thay thế thiết kế khả thi để nâng cao đáng kể hiệu suất, nhưng bước tiếp theo của họ là kiểm soát hướng nhảy và xác định cách sử dụng động năng từ khi hạ cánh để tăng số lần nhảy mà robot có thể thực hiện trên một lần sạc.

Các nhà nghiên cứu cho biết họ cũng sẽ nghiên cứu các phiên bản nhỏ hơn cho các sứ mệnh không gian.

Hồng Minh (Theo interestingengineering)
tan-hoang-minh
Tin bài khác
Thành phố Hồ Chí Minh đẩy mạnh thu hút vốn đầu tư

Thành phố Hồ Chí Minh đẩy mạnh thu hút vốn đầu tư

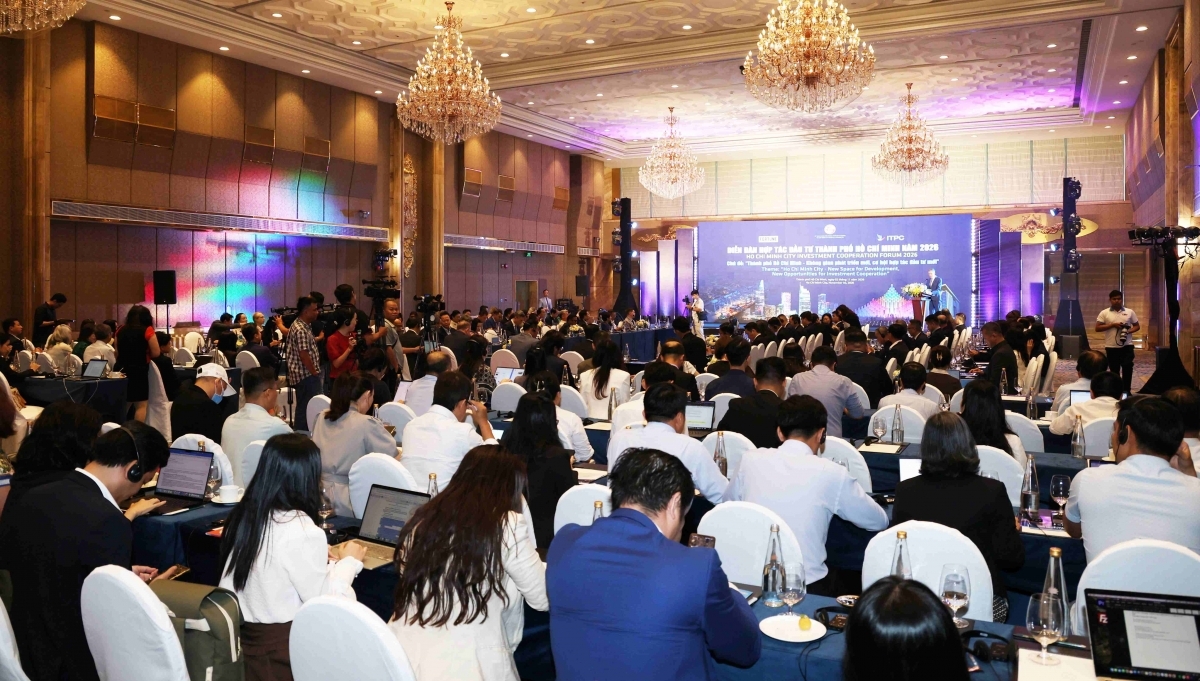
Tính lũy kế đến nay, TP. Hồ Chí Minh có hơn 22.036 dự án còn hiệu lực với tổng vốn đăng ký đạt hơn 157,4 tỷ USD, tiếp tục giữ vững vị trí dẫn đầu cả nước và minh chứng rõ nét cho niềm tin ngày càng lớn của giới đầu tư quốc tế.
Trải nghiệm Kepware Server, OPC Router và diode dữ liệu ArrowLinx vận hành trực tiếp tại VIMF x VIAF 2026 Bắc Ninh

Trải nghiệm Kepware Server, OPC Router và diode dữ liệu ArrowLinx vận hành trực tiếp tại VIMF x VIAF 2026 Bắc Ninh

Triển lãm VIMF x VIAF 2026 diễn ra từ ngày 4 đến 6/11/2026 tại Trung tâm Văn hóa Kinh Bắc, Bắc Ninh. Tại gian hàng 729, Allied Solutions Global sẽ mang đến cơ hội trải nghiệm các giải pháp Kepware Server, OPC Router và diode dữ liệu ArrowLinx.
Khám phá hệ thống điều khiển số lùi trên các dòng xe máy điện thế hệ mới

Khám phá hệ thống điều khiển số lùi trên các dòng xe máy điện thế hệ mới

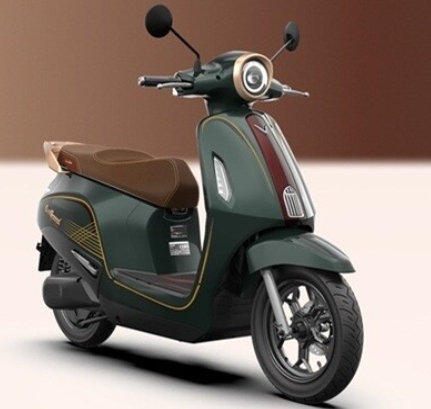
Ứng dụng điều khiển điện tử, số lùi trên xe máy điện đang trở thành chuẩn công nghệ mới, tối ưu trải nghiệm tự động hóa cho người vận hành.
Đâu là giải pháp cấp nguồn tin cậy cho hệ thống tự động hóa

Đâu là giải pháp cấp nguồn tin cậy cho hệ thống tự động hóa

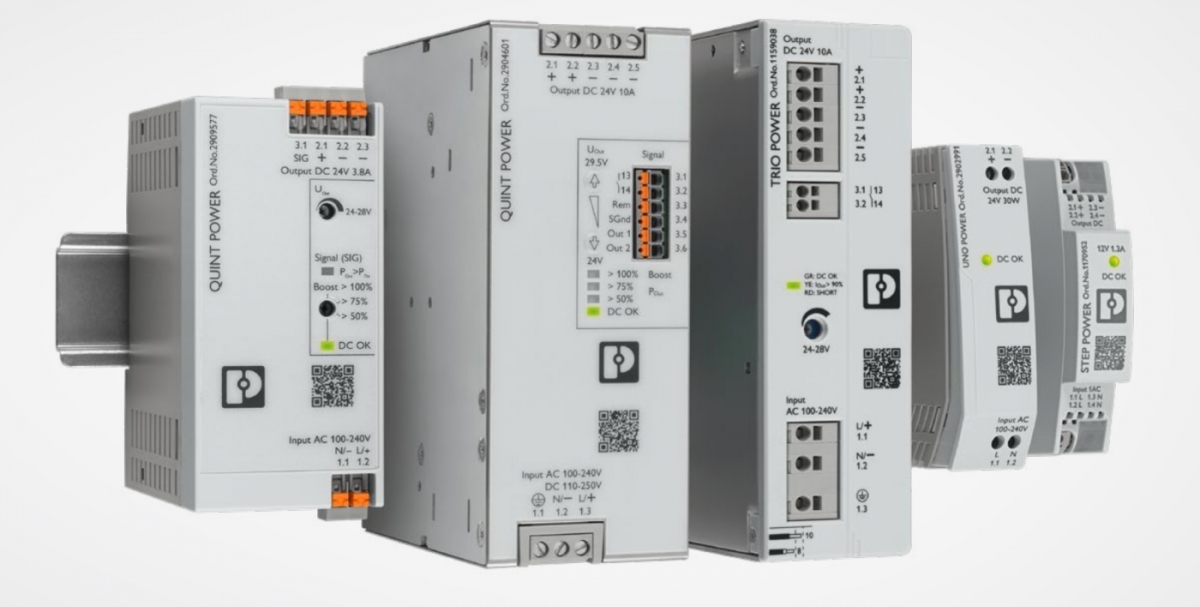
Trong các hệ thống tự động hóa, bộ nguồn đóng vai trò duy trì hoạt động ổn định cho PLC, cảm biến, thiết bị điều khiển và các thành phần điện tử. Vậy đâu là bộ nguồn đáng tin cậy cho hệ thống tự động hóa nhà máy của bạn?
EU thúc đẩy đánh giá rủi ro, nâng cao an ninh mạng công nghiệp

EU thúc đẩy đánh giá rủi ro, nâng cao an ninh mạng công nghiệp

Khả năng phục hồi mạng của Liên minh châu Âu (EU CRA) sẽ chính thức có hiệu lực từ ngày 11/12/2027, đặt ra những yêu cầu mới về an ninh mạng đối với các sản phẩm có yếu tố kỹ thuật số được đưa ra thị trường EU. Theo Michael Medoff, Giám đốc chứng nhận của exida LLC., đánh giá rủi ro là bước đi quan trọng hàng đầu giúp các nhà sản xuất xây dựng lộ trình tuân thủ quy định này.
Nhận định phiên giao dịch ngày 3/11: Hạn chế bán tháo

Nhận định phiên giao dịch ngày 3/11: Hạn chế bán tháo

Sau phiên giảm mạnh hơn 30 điểm, VN-Index được kỳ vọng có nhịp hồi phục trở lại, hướng tới vùng kháng cự 1.750 điểm. Trong bối cảnh áp lực bán vẫn lớn nhưng đà giảm có dấu hiệu thu hẹp về cuối phiên, nhà đầu tư được khuyến nghị hạn chế bán tháo, đồng thời tận dụng nhịp hồi để cơ cấu danh mục và hạ tỷ trọng cổ phiếu vi phạm ngưỡng rủi ro.
SACOMBANK bổ nhiệm lãnh đạo mới phụ trách điều hành

SACOMBANK bổ nhiệm lãnh đạo mới phụ trách điều hành

SACOMBANK bổ nhiệm bà Nguyễn Thị Kiều Anh, Phó Tổng Giám đốc, giữ chức Quyền Tổng Giám đốc từ ngày 2/11/2026, thay ông Loic Faussier. Động thái nhân sự diễn ra trong bối cảnh ngân hàng đẩy nhanh tiến độ hoàn thành Đề án tái cơ cấu.
Thị trường chứng khoán ngày 02/11: Các nhóm ngành đồng loạt suy yếu, VN Index rơi về vùng 1.700 điểm

Thị trường chứng khoán ngày 02/11: Các nhóm ngành đồng loạt suy yếu, VN Index rơi về vùng 1.700 điểm

Áp lực bán tháo gia tăng khiến VN Index có thời điểm đánh mất mốc 1.700 điểm trong phiên. Có tới 281 cổ phiếu giảm giá, đặc biệt nhiều mã ngân hàng, chứng khoán giảm sâu. Dù lực cầu bắt đáy nhập cuộc cuối phiên cũng chỉ giúp chỉ số thu hẹp một phần đà lao dốc.
Tử vi vòng quay công nghệ ngày 03/11/2026: Tuổi Thân vận trình khởi sắc, tuổi Hợi cần thận trọng

Tử vi vòng quay công nghệ ngày 03/11/2026: Tuổi Thân vận trình khởi sắc, tuổi Hợi cần thận trọng

Những bí ẩn của khoa học đời sống là "món ăn" tinh thần không thể thiếu trong cuộc sống của con người. Tử vi vòng quay công nghệ xem tử vi 12 con giáp ngày 03/11/2026 nhằm dự đoán vận hạn về công danh, tiền bạc, tình duyên và sức khỏe.
DigiKey mở rộng khả năng tiếp cận linh kiện cho doanh nghiệp sản xuất Việt Nam

DigiKey mở rộng khả năng tiếp cận linh kiện cho doanh nghiệp sản xuất Việt Nam

Với danh mục hơn 17,7 triệu linh kiện từ 3.000 nhà sản xuất, DigiKey hướng đến hỗ trợ kỹ sư và doanh nghiệp trong nước rút ngắn thời gian tìm nguồn cung, phát triển sản phẩm và duy trì hoạt động sản xuất.
master