| AutoTech Cafe kỳ 2: Kết nối hệ sinh thái tự động hóa - cơ khí - điện - IoT - AI hướng tới sản xuất thông minh Robot hình người: Bài toán an toàn không thể chỉ dựa vào AI |
Từ một bài toán gắp sản phẩm đến câu chuyện về nhà máy linh hoạt
Ngày càng nhiều dây chuyền sản xuất phải xử lý đồng thời nhiều mã sản phẩm, thay đổi mẫu mã nhanh hoặc đưa robot vào những công đoạn mà trước đây cần con người thao tác. Khi đó, yêu cầu đối với robot cũng thay đổi. Robot không chỉ cần gắp đúng, mà phải xác định được gắp sản phẩm nào, ở đâu và theo hướng nào.
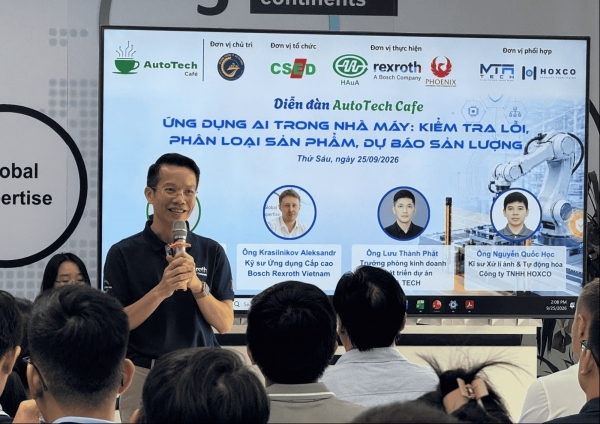
Tại AutoTech Cafe kỳ 4 với chủ đề “Ứng dụng AI trong nhà máy: Kiểm tra lỗi, phân loại sản phẩm, dự báo sản lượng” diễn ra ngày 25/9/2026 tại TP. Hồ Chí Minh, nhiều giải pháp AI đã được đề xuất ứng dụng nhằm giải quyết những bài toán hực tế này.
Trong bức tranh đó, phần trình bày của ông Aleksandr Krasilnikov - Kỹ sư Ứng dụng cấp cao, Bosch Rexroth Vietnam cho thấy việc đưa AI ra khỏi phạm vi kiểm tra hình ảnh đơn thuần, hướng tới hỗ trợ trực tiếp cho chuyển động của robot góp phần cải thiện tình hình. Theo ông Aleksandr Krasilnikov với “Pick-and-Place truyền thống, doanh nghiệp thường phải tạo ra một môi trường có tính lặp lại cao: sản phẩm được đưa đến vị trí cố định, đặt theo hướng xác định và được cấp phôi theo trình tự. Khi sản phẩm thay đổi vị trí hoặc hướng, hệ thống có thể phát sinh lỗi hoặc phải dừng để xử lý.”
 |
| Ông Aleksandr Krasilnikov - Kỹ sư Ứng dụng cấp cao, Bosch Rexroth Vietnam trình bày tại diễn đàn. |
Trong một dây chuyền có nhiều loại sản phẩm, hệ thống không chỉ cần phát hiện rằng “có một vật thể” mà phải nhận diện đó là sản phẩm nào và đưa nó về đúng hướng xử lý. Ông Aleksandr Krasilnikov cho biết rằng mô tả hệ thống có thể nhận diện các sản phẩm đã biết trên băng tải và đưa từng sản phẩm đến vị trí tương ứng.
Một bài toán khác là phân loại vật liệu tái chế, sản phẩm vừa di chuyển vừa có thể xuất hiện ở những vị trí khác nhau. Hệ thống phải xác định vật thể thuộc loại vật liệu nào, dự đoán vị trí của nó tại thời điểm robot thực hiện thao tác rồi đưa về đúng dòng phân loại. Điểm đáng chú ý là robot không được cung cấp trước một tọa độ duy nhất. Tọa độ được xác định từ những gì camera nhìn thấy. Điều này mở rộng đáng kể phạm vi ứng dụng của robot trong những công đoạn mà việc tạo ra một môi trường hoàn toàn cố định có thể tốn thêm cơ cấu cấp phôi, đồ gá hoặc thiết bị định hướng.
Với machine loading (cấp phôi cho máy), hệ thống có thể xác định vị trí của các chi tiết phẳng và điều chỉnh hướng của chúng trước khi đưa vào máy. Với battery module disassembly, AI được sử dụng để nhận diện module pin và các đặc điểm cấu trúc, từ đó xác định những vị trí mà robot có thể tiếp cận để thực hiện công đoạn tháo rời.
Đây là những ví dụ cho thấy AI không chỉ giúp robot “nhìn thấy sản phẩm”, mà đang được đưa vào những quyết định ngay trước khi robot thực hiện thao tác.
Không chỉ gắp, AI còn theo dõi cả quá trình xử lý
Phạm vi ứng dụng được Bosch Rexroth giới thiệu còn mở rộng sang những công đoạn có mức độ biến động cao hơn.
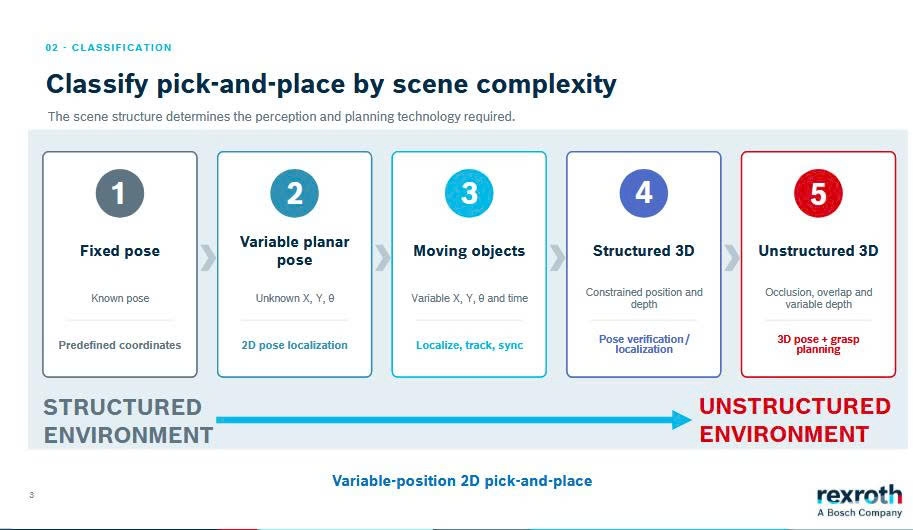 |
| Các cấp độ phức tạp của bài toán Pick-and-Place, từ môi trường có cấu trúc đến môi trường không cấu trúc, đòi hỏi các công nghệ nhận diện và lập kế hoạch khác nhau. |
Với food conveyor picking (gắp sản phẩm thực phẩm trên băng tải), hệ thống có thể xác định sản phẩm, nhận biết hướng của sản phẩm và đồng bộ thao tác gắp với chuyển động của băng tải. Với stacking & palletising (xếp chồng và chất hàng lên pallet), AI nhận diện loại sản phẩm và hỗ trợ robot đặt sản phẩm theo một cấu trúc xếp chồng đã định trước.
Ở công đoạn layer depalletising (dỡ hàng theo lớp từ pallet), hệ thống xác định những thùng hoặc túi có thể nhìn thấy trên lớp trên cùng và xác định hướng của chúng trước khi robot lấy xuống. Trong parcel handling (phân loại và xử lý kiện hàng/bưu kiện), AI được sử dụng để lựa chọn một kiện hàng phù hợp từ một đống sản phẩm không được sắp xếp hoàn toàn đồng nhất, sau đó chuyển từng kiện vào dòng phân loại.
Những ví dụ này cho thấy sự khác biệt quan trọng giữa robot truyền thống và robot được hỗ trợ bởi thị giác máy cùng AI. Robot vẫn thực hiện chuyển động theo chương trình. Nhưng thông tin đầu vào cho chuyển động không còn hoàn toàn cố định. Hệ thống có thể xác định sản phẩm nào xuất hiện, vị trí của nó và trong một số trường hợp còn phải xác định hướng, độ sâu hoặc vị trí tiếp theo khi vật thể đang chuyển động. Chuỗi xử lý có thể bao gồm phân loại, phát hiện và định vị, phân đoạn, ước lượng tư thế 3D, lập kế hoạch gắp, theo dõi và xác minh kết quả thao tác.
Vì vậy, giá trị của giải pháp không nằm ở riêng camera hay robot mà nằm ở khả năng kết nối các bước này thành một quy trình.
AI không thay thế tự động hóa, mà mở rộng vùng có thể tự động hóa
Nếu nhìn từ những ví dụ được đưa ra tại AutoTech Cafe kỳ 4, có thể thấy một xu hướng khá rõ: AI đang được đưa vào những công đoạn mà trước đây tự động hóa gặp khó do sự biến động của sản phẩm và môi trường. Đó có thể là một băng tải có nhiều sản phẩm khác nhau, một thùng chứa các chi tiết không nằm cùng vị trí, những kiện hàng xếp lộn xộn hoặc một công đoạn cần robot xác định hướng của sản phẩm trước khi thao tác.
Nếu Bosch Rexroth cho thấy AI có thể được sử dụng như thế nào khi robot phải xử lý môi trường biến động, thì Hoxco lại đặt ra vấn đề ở chiều ngược lại: không phải công đoạn nào cũng cần AI ở mức cao. Sự phân chia các tầng công nghệ từ poka-yoke cơ khí, cảm biến, vision theo quy tắc đến học sâu và AI suy luận. Cách tiếp cận này nhấn mạnh việc lựa chọn công nghệ theo bản chất bài toán thay vì mặc định đưa AI vào mọi công đoạn.
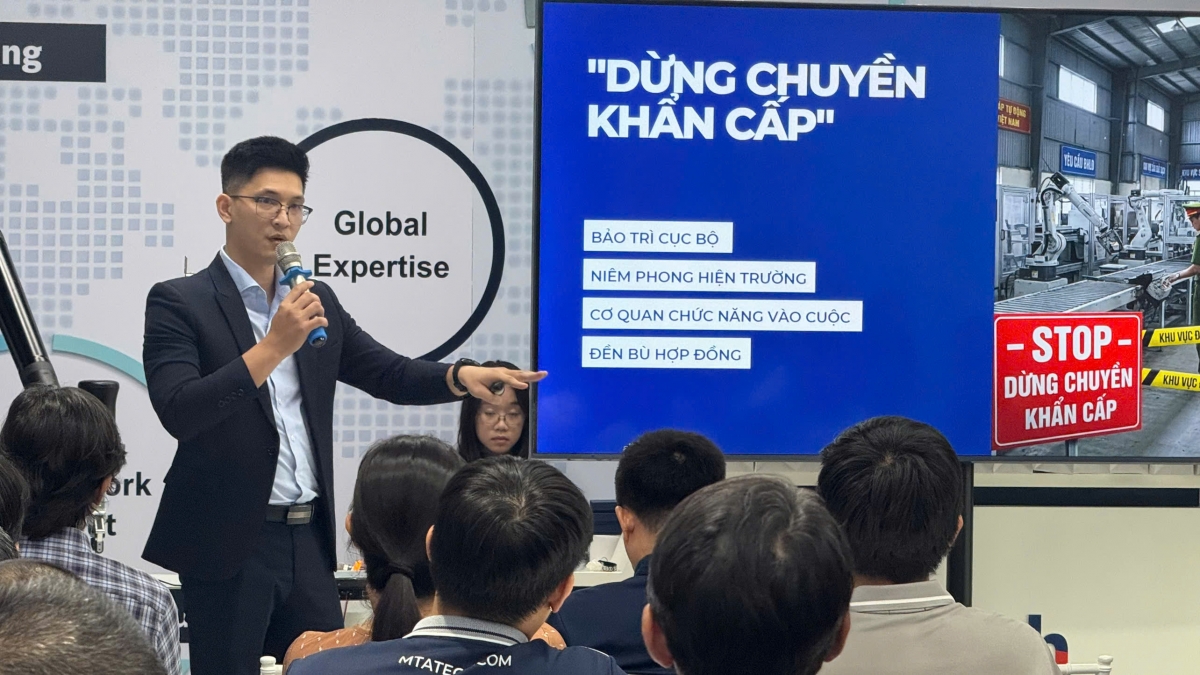 |
| Ông Lưu Thành Phát – Trưởng phòng Kinh doanh & Phát triển dự án, MTA Tech giới thiệu giải pháp AI Camera với các ứng dụng hỗ trợ phát hiện và cảnh báo những tình huống có nguy cơ ảnh hưởng đến an toàn trong sản xuất. |
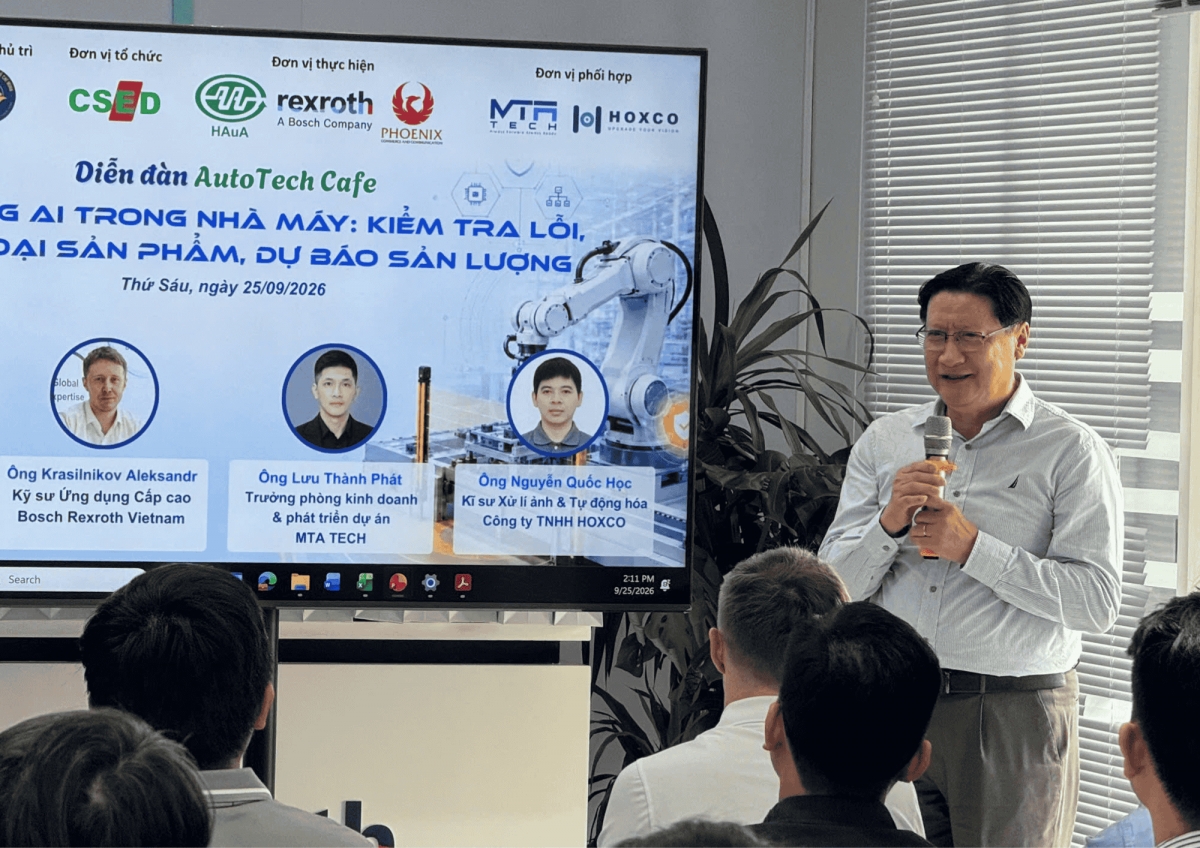 |
| PGS.TS. Lê Hoài Quốc – Chủ tịch Hội Tự động hóa TP.Hồ Chí Minh điều phối chương trình tại Diễn đàn AutoTech Cafe kỳ 4 với chủ đề “Ứng dụng AI trong nhà máy: Kiểm tra lỗi, phân loại sản phẩm, dự báo sản lượng”. |
AI camera ngày nay không chỉ là một công nghệ dùng để “nhìn”. Nó trở thành một phần của quá trình sản xuất, từ nhận diện sản phẩm, xác định vị trí, lựa chọn cách thao tác đến kiểm chứng kết quả. Và với những nhà máy đang chuyển sang sản xuất đa dạng, linh hoạt hơn, đây có thể là một trong những hướng để mở rộng phạm vi những công đoạn vốn khó tự động hóa bằng các phương pháp truyền thống.