Thiết kế điều khiển trượt sử dụng hàm mũ áp dụng cho robot VNR T1 5-DOF

Tạp chí MCA
25/06/2021 12:16
Điều khiển trượt đã được nghiên cứu và áp dụng trong nhiều hệ thống công nghiệp do có khả năng bền vững và lớp đối tượng rộng. Điểm hạn chế ở điều khiển trượt truyền thống là tồn tại hiện tượng rung trong hệ, do tín hiệu điều khiển có thành phần không liên tục.
aa

Tác giả: Le Ngọc Trúc, Nguyễn Tùng Lâm

Tóm tắt: Điều khiển trượt đã được nghiên cứu và áp dụng trong nhiều hệ thống công nghiệp do có khả năng bền vững và lớp đối tượng rộng. Điểm hạn chế ở điều khiển trượt truyền thống là tồn tại hiện tượng rung trong hệ, do tín hiệu điều khiển có thành phần không liên tục. Nên khi thiết kế phải chấp nhận thời gian quá độ dài để có độ rung ở mức phù hợp hoặc ngược lại. Thông thường, độ rung có thể được khắc phục bằng việc sử dụng hàm tỉ lệ bão hòa hoặc một số hàm khác thay thế cho hàm xác định dấu. Để tạo ra tín hiệu điều khiển lớn trong giai đoạn tiến tới mặt trượt và duy trì tín hiệu điều khiển nhỏ trong giai đoạn trượt về gốc hệ tọa độ, bài báo đưa ra cách sử dụng hàm mũ theo biến trượt trong luật chuyển mạch. Nhờ đó, hệ thống nhanh chóng bắt kịp mặt trượt và làm giảm tổng thời gian quá độ. Khi hệ nằm trên mặt trượt, thì thành phần chuyển mạch trong tín hiệu điều khiển trở về duy trì ở giá trị đủ nhỏ để gần như không gây ra độ rung trong giai đoạn trượt. Bộ điều khiển sử dụng hàm mũ được áp dụng cho robot VNR T1 5 bậc tự do. Các kết quả mô phỏng được thực hiện trên mô hình vật lý ảo MATLAB/Simscape Multibody của robot đã phản ánh tính hiệu quả của cách tiếp cận này.

Abstract: Sliding mode control (SMC) has been studied and applied in various industrial systems due to its robustness and wide applicability. The drawback of conventional SMC is that the chattering phenomenon exists in the system caused by the control signal having discontinuous component. Therefore we have to accept a long system’s transient time to receive a small chattering level. Commonly, the chattering problem can be overcome by using a saturation function or some other functions instead of the signum function. In order to create a large control signal during reaching phase and maintain a small control value during the sliding phase, the paper presents a SMC which uses an exponential func-tion in the switching law. Hence, the system can catch up the sliding surface quickly and to reduce the total settling time. While the system going on the sliding manifold, the reaching part of the control law preserves a small enough value such that it almost does not make the chatter-ing degree in the sliding phase. The proposed SMC is applied to the 5-DOF VNR T1 robot. Simulation results performed on the quasi-physical robot model using MATLAB/Simscape Multibody reflect the effectiveness of this approach.

Đọc đầy đủ tại đây
tan-hoang-minh
Tin bài khác
Mở rộng cơ hội phát triển công nghệ chiến lược cho doanh nghiệp, viện trường

Mở rộng cơ hội phát triển công nghệ chiến lược cho doanh nghiệp, viện trường

Doanh nghiệp, viện nghiên cứu, cơ sở giáo dục đại học, tổ chức khoa học và công nghệ, cá nhân có thể gửi đề xuất nhiệm vụ nghiên cứu và phát triển công nghệ chiến lược tới Bộ Khoa học và Công nghệ trước ngày 30/9.
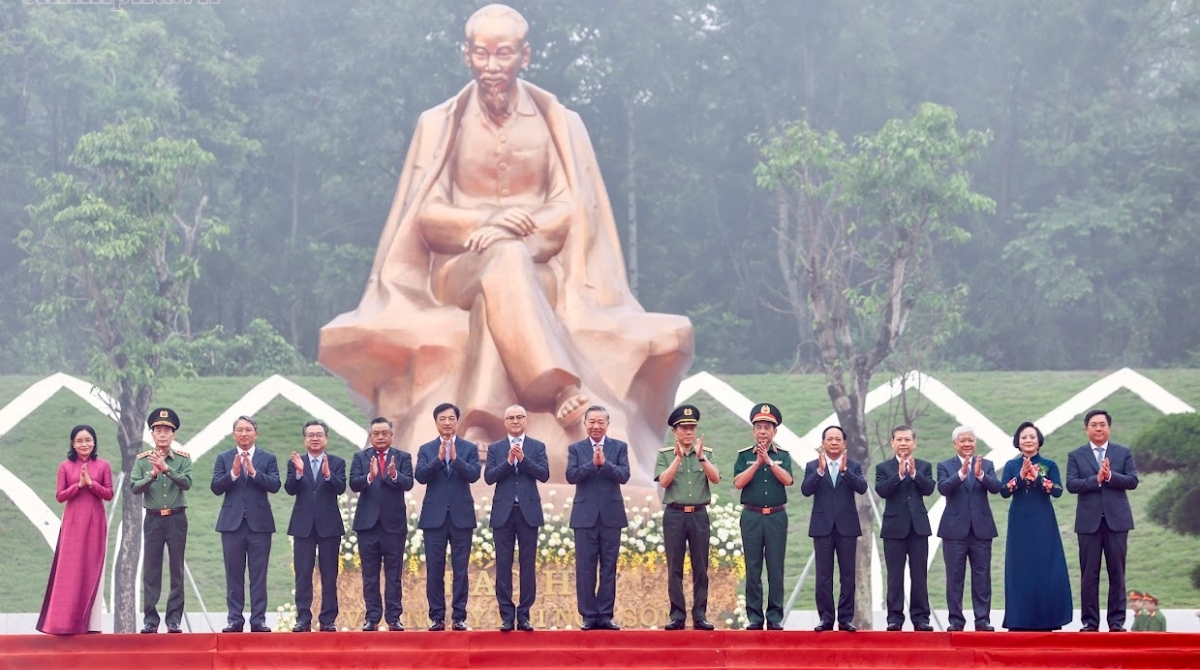
Tổng Bí thư Tô Lâm phát biểu tại Lễ kỷ niệm 72 năm Bác Hồ về thăm Đền Hùng

Tổng Bí thư Tô Lâm phát biểu tại Lễ kỷ niệm 72 năm Bác Hồ về thăm Đền Hùng

Ngày 19/9, tại Phú Thọ, Đảng bộ, chính quyền và nhân dân các dân tộc trong tỉnh phối hợp với Bộ Công an tổ chức Lễ kỷ niệm 72 năm Ngày Bác Hồ về thăm Đền Hùng và khánh thành Tượng đài “Bác Hồ với ngày hội non sông”. Tổng Bí thư, Chủ tịch nước Tô Lâm dự và phát biểu tại buổi lễ.
Ông Trần Quân giữ chức Phó Bí thư Thường trực Tỉnh ủy Lạng Sơn

Ông Trần Quân giữ chức Phó Bí thư Thường trực Tỉnh ủy Lạng Sơn

Bộ Chính trị điều động, phân công, chỉ định ông Trần Quân, Ủy viên dự khuyết Trung ương Đảng, Giám đốc Kho bạc Nhà nước, giữ chức Phó Bí thư Thường trực Tỉnh ủy Lạng Sơn nhiệm kỳ 2025-2030.
Ông Trịnh Mạnh Linh giữ chức Phó Bí thư Thường trực Thành ủy Huế

Ông Trịnh Mạnh Linh giữ chức Phó Bí thư Thường trực Thành ủy Huế

Bộ Chính trị quyết định điều động, phân công, chỉ định ông Trịnh Mạnh Linh, Ủy viên Trung ương Đảng, Phó Trưởng Ban Tổ chức Trung ương giữ chức Phó Bí thư Thường trực Thành ủy Huế nhiệm kỳ 2025-2030.
Đức Long Gia Lai chậm thanh toán hơn 753 tỷ đồng gốc và lãi trái phiếu

Đức Long Gia Lai chậm thanh toán hơn 753 tỷ đồng gốc và lãi trái phiếu

Tính đến 30/06/2026, Đức Long Gia Lai cho biết chưa thu xếp được nguồn tiền để thanh toán đầy đủ nghĩa vụ của hai mã trái phiếu và đang thương thảo với nhà đầu tư.
Tử vi vòng quay công nghệ ngày 19/9/2026: Tuổi Tỵ tài lộc khởi sắc, tuổi Mão nên thận trọng công việc

Tử vi vòng quay công nghệ ngày 19/9/2026: Tuổi Tỵ tài lộc khởi sắc, tuổi Mão nên thận trọng công việc

Những bí ẩn của khoa học đời sống là "món ăn" tinh thần không thể thiếu trong cuộc sống của con người. Tử vi vòng quay công nghệ xem tử vi 12 con giáp ngày 19/9/2026 cho tất cả các tuổi nhằm dự đoán vận hạn về công danh, tiền bạc, tình duyên và sức khỏe.
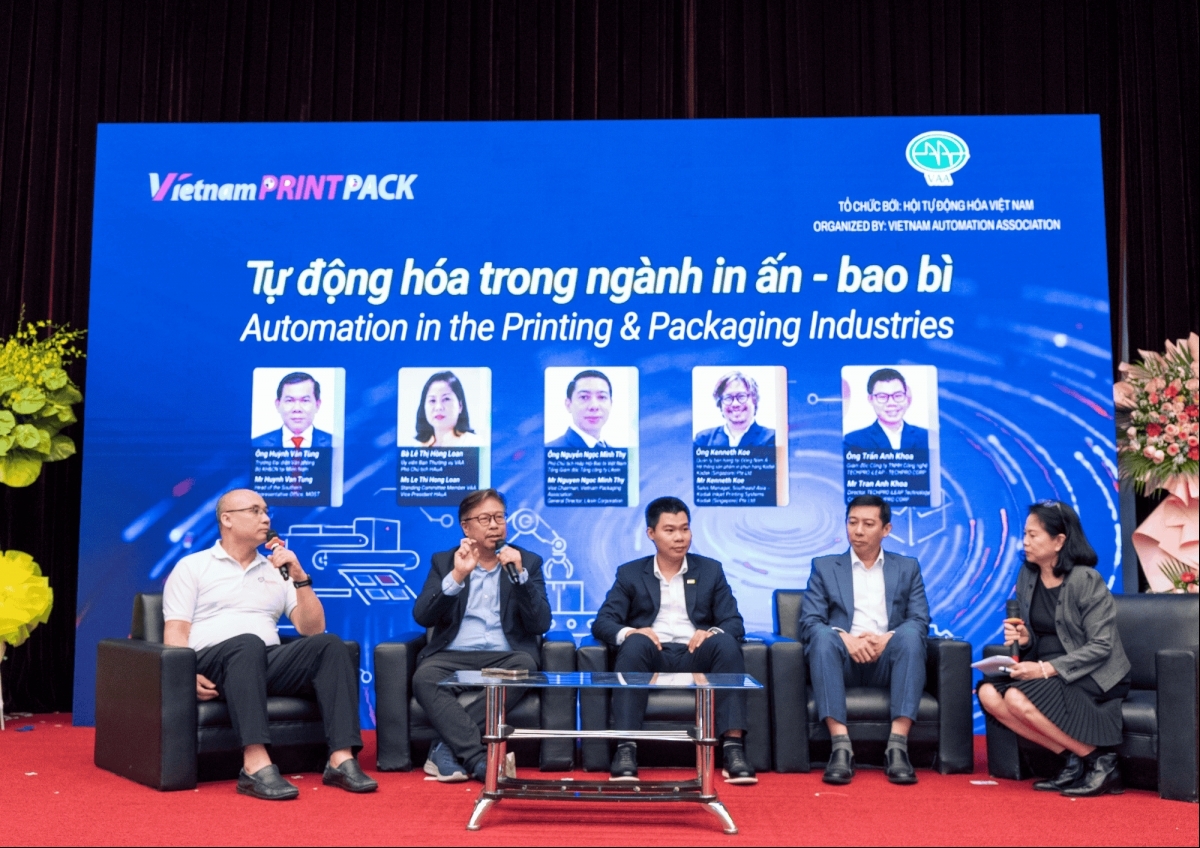
Tự động hóa ngành in - bao bì: Không thể chỉ “mua máy” để đi vào nhà máy thông minh

Tự động hóa ngành in - bao bì: Không thể chỉ “mua máy” để đi vào nhà máy thông minh

Áp lực đơn hàng nhỏ hơn, nhiều mã sản phẩm hơn, thời gian giao hàng ngắn hơn trong khi yêu cầu về chất lượng, chi phí và phát triển bền vững ngày càng cao đang buộc doanh nghiệp in - bao bì phải thay đổi cách vận hành.
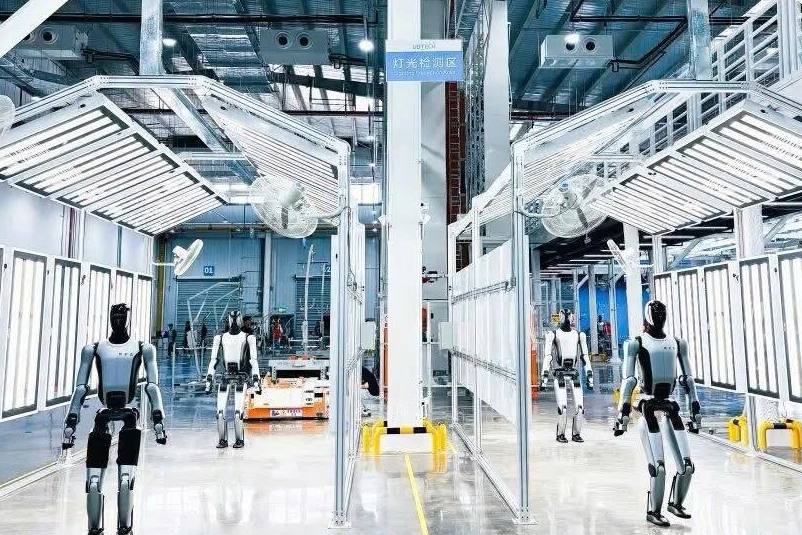
Trung Quốc vận hành nhà máy sản xuất 10.000 robot hình người mỗi năm

Trung Quốc vận hành nhà máy sản xuất 10.000 robot hình người mỗi năm

Trung Quốc đã tiến một bước lớn hướng tới sản xuất robot hình người thương mại sau khi UBTECH bắt đầu vận hành nhà máy sản xuất robot hình người công nghiệp mới tại Lưu Châu, Quảng Tây, ngày 12/9.
Mục tiêu hình thành 500 startup từ kết quả nghiên cứu

Mục tiêu hình thành 500 startup từ kết quả nghiên cứu

Chương trình quốc gia về khởi nghiệp sáng tạo giai đoạn 2026-2035 đặt mục tiêu hình thành tối thiểu 500 doanh nghiệp khởi nghiệp dựa trên công nghệ, kết quả nghiên cứu và quyền sở hữu trí tuệ, góp phần thúc đẩy thương mại hóa các kết quả nghiên cứu.
Sinh viên chinh phục khuôn mẫu từ bản vẽ đến sản xuất

Sinh viên chinh phục khuôn mẫu từ bản vẽ đến sản xuất

Đội BKADLab của Đại học Bách khoa Hà Nội giành Quán quân hạng mục Khuôn dập, trong khi 3CSLab cũng của trường này giành Quán quân hạng mục Khuôn nhựa tại Cuộc thi Khuôn mẫu Việt Nam 2026 (Vietnam Mold Grand Prix).