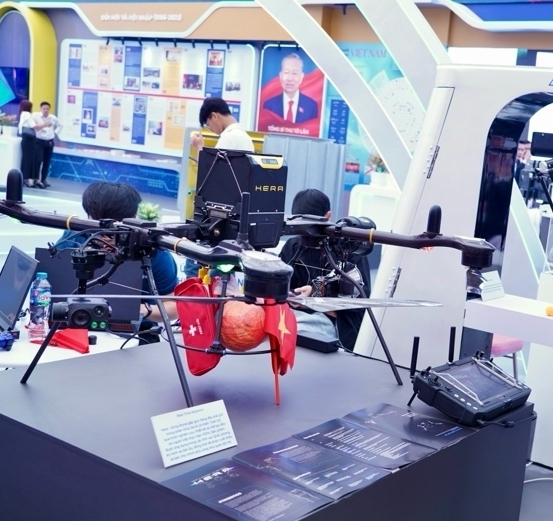
Tối ưu hóa quỹ đạo bay của UAV dạng quadcopter sử dụng thuật toán A cải tiến với chiến lược heuristic thích ứng
Nghiên cứu này đề xuất giải pháp lập kế hoạch quỹ đạo toàn cục cho UAV bốn cánh quạt (Quadcopter), nhằm tối ưu hóa thời gian thực hiện, giảm số lượng nút cần mở rộng, đồng thời bảo đảm tính khả thi và an toàn của nhiệm vụ bay.